Verander van taal :
Servomotoren versus stappenmotoren
Servomotor versus stappenmotor: hoe kies ik de juiste?
In technische toepassingen waar nauwkeurige bewegingsregeling vereist is, zijn zowel servomotoren als stappenmotoren populaire oplossingen. Beide bieden unieke voordelen die geschikt zijn voor verschillende taken. Het kiezen van het juiste motortype voor uw project is van cruciaal belang om optimale prestaties en efficiëntie te garanderen. In dit artikel bespreken we de technische verschillen, de regelmechanismen en de praktische toepassingen van de twee motoren, zodat u kunt bepalen welke het meest geschikt is voor uw behoeften.
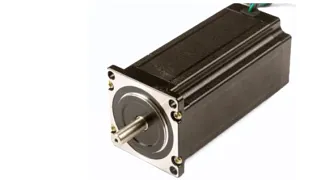
Wat is een servomotor?
Een servomotor is een gesloten-loop besturingssysteem dat gebruikmaakt van terugkoppeling om een nauwkeurige regeling van de positie, het toerental en het koppel te bewerkstelligen. Een servomotor maakt doorgaans gebruik van een encoder met hoge resolutie, zoals een optische of magnetische draai-encoder, om de werkelijke positie van de motoras te meten en deze gegevens terug te sturen naar een besturingscircuit. Hierdoor zijn realtime aanpassingen mogelijk, waardoor de nauwkeurigheid behouden blijft, zelfs bij wisselende lasten of externe storingen.
Servomotoren kunnen hoge snelheden halen en een aanzienlijk koppel leveren. Dankzij het gesloten besturingssysteem kunnen servomotoren zelfs bij lage toerentallen een hoog koppel handhaven. Dit biedt met name voordelen voor toepassingen waarbij een constant uitgangsvermogen vereist is, zoals in de industriële robotica en bij CNC-machines. Servomotoren bieden nauwkeurige regeling en flexibiliteit voor meerassige bewegingen.
Technische specificaties:
- Regelmethode: PWM-signalen (Pulse Width Modulation), vaak in combinatie met PID-regelaars, regelen de positie en het toerental van de motor
- Terugkoppelingssysteem: maakt gebruik van encoders of resolvers voor positie feedback
- Koppelkarakteristieken: Uitstekend koppel over het gehele toerentalbereik, hoog koppel bij lage toerentallen
- Toepassingen: robotica, CNC-machines, automatiseringssystemen met variabele lasten
De voordelen:
- Hoge nauwkeurigheid: Servomotoren bieden uitzonderlijke precisie en herhaalbaarheid, waardoor ze uitermate geschikt zijn voor taken waarbij nauwkeurige positionering vereist is.
- Toerental- en koppelregeling: Dankzij het gesloten systeem kunnen servomotoren een constante toerental handhaven en verschillende koppelniveaus leveren, zelfs bij wisselende belasting.
- Minder warmteontwikkeling: Servomotoren zijn efficiënter dan stappenmotoren, waardoor er tijdens het gebruik minder warmte wordt afgegeven.
Beperkingen:
- Hoge kosten: Servomotoren zijn over het algemeen duurder dan stappenmotoren, voornamelijk vanwege de extra terugkoppelingsapparatuur en de complexere besturingssystemen.
- Complex besturingssysteem: Het instellen en afstellen van de parameters van het besturingssysteem van een servomotor kan lastig zijn en vereist deskundigheid.
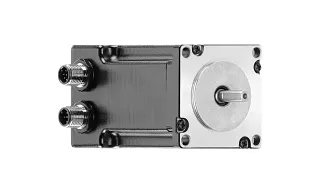
Wat is een stappenmotor?
Stappenmotoren zijn open-loop besturingssystemen die gebruikmaken van magnetische velden, opgewekt door meerdere spoelen, om de rotor in afzonderlijke stappen te laten draaien, die doorgaans worden gemeten in graden per stap. Ze worden aangestuurd door in een bepaalde volgorde pulsen door deze spoelen te sturen. Elke puls verplaatst de rotor met een vaste hoek, waardoor een voorspelbare beweging wordt bereikt zonder terugkoppeling.
Stappenmotoren zijn geschikt voor toepassingen waarbij precisie en herhaalbaarheid van cruciaal belang zijn, maar waarbij geen hoge koppels en complexe terugkoppelingssystemen nodig zijn. Het mechanisme van het stappenmotorsysteem beperkt het koppel bij hogere snelheden. Stappenmotoren kunnen ook last hebben van verschijnselen als resonantie en stapverlies. Ondanks deze beperkingen zijn ze ideaal voor toepassingen waarbij nauwkeurige stapsgewijze bewegingen vereist zijn, zoals 3D-printen of besturingssystemen voor X-Y-plotters.
Technische specificaties:
- Besturingsmethode: Pulssignalen sturen de stapvolgorde van de motor aan; er kan gebruik worden gemaakt van microstappen voor een soepelere beweging
- Regelsysteem: Over het algemeen zonder terugkoppeling (open-loop); versies met gesloten regeling komen minder vaak voor
- Koppelkarakteristieken: Hoog houdkoppel bij lage toerentallen, maar afnemend koppel bij toenemende toerentallen
- Toepassingen: 3D-printers, lasersnijders en andere toepassingen met lage lasten en hoge precisie
De voordelen:
- Kosteneffectiviteit: Stappenmotoren zijn kosteneffectiever dan servomotoren, waardoor ze populair zijn voor projecten met een beperkt budget.
- Eenvoudig besturingssysteem: De open-loop vereenvoudigt het besturingssysteem van stappenmotoren, waardoor dit eenvoudig kan worden geïmplementeerd zonder ingewikkelde besturingsalgoritmen.
- Houdkoppel: Stappenmotoren kunnen een positie vasthouden zonder dat daarvoor een continue stroomtoevoer nodig is, wat voordelig is voor toepassingen waarbij een statische positie moet worden vastgehouden.
Beperkingen:
- Beperkte prestaties bij hoge snelheden: Stappenmotoren kunnen bij hogere snelheden inefficiënt worden als gevolg van resonantie, waardoor hun prestaties in toepassingen met hoge snelheden afnemen.
- Minder nauwkeurig: Door stapverlies kunnen stappenmotoren positioneringsfouten vertonen bij dynamische belasting.
Verschillen in het aantal polen tussen servomotoren en stappenmotoren
Het aantal polen is een cruciaal onderscheidend kenmerk tussen servomotoren en stappenmotoren en heeft een directe invloed op hun regel- en prestatiekenmerken.
- Stappenmotoren: Deze hebben doorgaans een groot aantal polen, vaak tussen de 50 en 100 of meer. Door het grote aantal polen zijn kleinere stappen mogelijk.
- Servomotoren: In vergelijking daarmee hebben servomotoren doorgaans minder polen, vaak tussen de 4 en 12. Vanwege het lagere aantal polen zijn ze meer afhankelijk van elektronische regelmechanismen en terugkoppelingssystemen om een soepele beweging te realiseren.
Invloed van het aantal polen op toepassingen
Het grote aantal polen van stappenmotoren is ideaal voor taken waarbij lage snelheden en hoge precisie vereist zijn, terwijl het lage aantal polen van servomotoren efficiënte prestaties bij hogere snelheden mogelijk maakt.
Vergelijking van efficiëntie en betrouwbaarheid
Servomotoren bieden een hoog rendement over een breed toerentalbereik dankzij hun besturingssysteem. Ze zijn ideaal voor toepassingen waarbij betrouwbaarheid en aanpassingsvermogen van cruciaal belang zijn. Stappenmotoren zijn daarentegen kosteneffectief en mechanisch eenvoudiger, maar kunnen bij hoge snelheden inefficiënt worden als gevolg van het afnemende koppeleffect.
Regelnauwkeurigheid: encoder-terugkoppeling vs open-loop
Terwijl servomotoren gebruikmaken van encoders met een hoge resolutie die realtime positie- en snelheidsgegevens leveren, beschikken stappenmotoren niet over ingebouwde terugkoppeling. Hierdoor zijn stappenmotoren gevoelig voor positiefouten bij wisselende belastingen of bij hoge snelheden
Stappenmotor versus servomotor: hoe kiest u de juiste motor?
Aandachtspunten:
- Nauwkeurigheidseisen: Vereist uw toepassing een hoge mate van precisie en nauwkeurigheid? Dan is een servomotor de betere keuze.
- Budgetbeperkingen: Als de kosten een belangrijke rol spelen en een redelijke nauwkeurigheid voldoende is, kan een stappenmotor een geschikte keuze zijn.
- Complexiteit van de besturing: Als uw team weinig ervaring heeft met complexe besturingsalgoritmen, biedt de stappenmotor een eenvoudigere implementatie.
Conclusie
De keuze tussen een servomotor en een stappenmotor hangt sterk af van de specifieke eisen van uw toepassing. Servomotoren bieden een superieure precisie, snelheid en koppelregeling. Ze zijn echter duurder en vereisen geavanceerde expertise. Stappenmotoren zijn een kosteneffectief en eenvoudig te implementeren alternatief, maar hebben hun beperkingen wat betreft snelheid en nauwkeurigheid. Door de behoeften van uw project zorgvuldig te analyseren, kunt u de juiste beslissing nemen en optimale resultaten behalen.
Veelgestelde vragen:
Stappenmotoren werken doorgaans in een systeem met open-loop: het besturingssysteem stuurt een commando om een bepaald aantal stappen te verplaatsen. Over het algemeen is er geen terugkoppeling om de werkelijke positie te bevestigen. Servomotoren daarentegen maken gebruik van een gesloten loop met een terugkoppelingsmechanisme. Het besturingssysteem controleert voortdurend de werkelijke positie en snelheid van de motor en past de stroomsterkte aan om eventuele afwijkingen te corrigeren, waardoor een hoge nauwkeurigheid wordt gewaarborgd.
Stappenmotoren leveren een hoog koppel bij lage toerentallen, maar hun koppel neemt aanzienlijk af naarmate het toerental stijgt (meestal boven de 1.000 tpm). Servomotoren daarentegen behouden een hoog en constant koppel over een breed toerentalbereik en halen vaak aanzienlijk hogere maximumsnelheden (meer dan 2.000 tpm). Servo's kunnen ook een kortstondig piekkoppel leveren voor snelle acceleratie.
Servomotoren bieden over het algemeen een hogere nauwkeurigheid en er is geen risico op positieverlies, omdat hun regelkring de positie voortdurend controleert en corrigeert aan de hand van de terugkoppeling van de encoder. Stappenmotoren kunnen in een standaard open-loop-configuratie bij overmatige last of hoge versnelling "stappen overslaan", wat leidt tot positioneringsfouten zonder dat het systeem dit opmerkt.
Stappenmotorsystemen zijn doorgaans kosteneffectiever dankzij hun eenvoudigere type en de regeling in open-loop, waarvoor geen dure encoder of complexe aandrijving nodig is. Servomotorsystemen zijn over het algemeen duurder omdat ze een encoder en een complexere aandrijving vereisen en vaak gebruikmaken van duurdere onderdelen, zoals zeldzame-aardemagneten.
Een stappenmotor is ideaal voor toepassingen waarbij het volgende vereist is:
- Lage tot matige snelheid (minder dan 1.000 tpm).
- Hoog houdkoppel bij stilstand.
- Nauwkeurige, herhaalbare positionering met een voorspelbare en hoge belasting.
- Eenvoud, lage kosten en minimale afstemmingsinspanning.
Een servomotor is beter geschikt voor toepassingen waarbij aan de volgende eisen moet worden voldaan:
- Hoge snelheid en uitstekende acceleratie- en remprestaties.
- Werking onder variabele of onvoorspelbare lasten.
- Maximale efficiëntie en een hoog koppel over een breed toerentalbereik.
- Maximale positioneringsnauwkeurigheid en dynamisch reactievermogen.
Servomotoren zijn over het algemeen energiezuiniger, aangezien hun gesloten regelkring alleen de stroom verbruikt die nodig is om de last te verplaatsen of de ingestelde positie te handhaven. Stappenmotoren daarentegen verbruiken continu stroom, zelfs wanneer ze stilstaan, wat leidt tot een hoger energieverbruik en meer warmteontwikkeling.


